I. การเอ็นความจำเป็นของIฉลาดPโฮโตโวลตาอิกIการตรวจสอบ
ระบบตรวจสอบพลังงานแสงอาทิตย์ด้วยโดรนใช้เทคโนโลยีการถ่ายภาพทางอากาศความละเอียดสูงและอัลกอริทึมปัญญาประดิษฐ์ เพื่อตรวจสอบโรงไฟฟ้าอย่างครอบคลุมภายในระยะเวลาอันสั้น ครอบคลุมการระบุข้อบกพร่องของแผงโซลาร์เซลล์ การตรวจสอบความสะอาด และฟังก์ชันอื่นๆ เมื่อเปรียบเทียบกับการตรวจสอบด้วยมือแบบเดิม การตรวจสอบด้วยโดรนมีข้อดีหลายประการ เช่น ประสิทธิภาพสูง ต้นทุนต่ำ และความปลอดภัยที่ดี
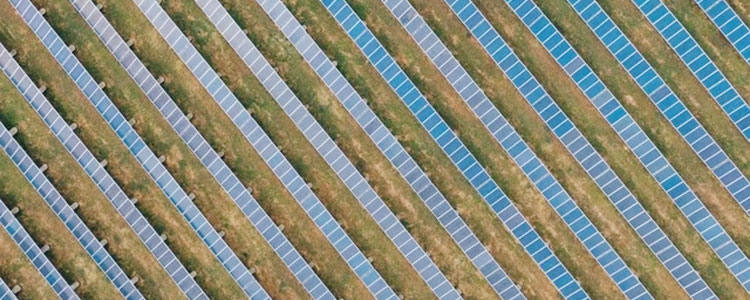
ในการใช้งานจริง ระบบตรวจสอบแผงโซลาร์เซลล์แบบโดรนจะรวบรวมข้อมูลจำนวนมากผ่านเทคโนโลยีการรับรู้ระยะไกล และวิเคราะห์ข้อมูลโดยใช้อัลกอริทึมปัญญาประดิษฐ์ ระบุข้อบกพร่องบนแผงโซลาร์เซลล์ เช่น จุดร้อน คราบ รอยแตก ฯลฯ ได้อย่างรวดเร็ว และจัดทำรายงานการตรวจสอบที่เป็นวิทยาศาสตร์และแม่นยำ ซึ่งถือเป็นพื้นฐานสำหรับการตัดสินใจของบุคลากรฝ่ายปฏิบัติการและบำรุงรักษา
นอกจากนี้ ระบบตรวจสอบพลังงานแสงอาทิตย์แบบโดรนยังสามารถตรวจสอบการทำงานของแผงโซลาร์เซลล์ได้ตามปกติ โดยการตรวจสอบความสะอาดของแผงโซลาร์เซลล์แบบเรียลไทม์ ตรวจจับและทำความสะอาดเถ้า เศษวัสดุคลุมดิน และวัตถุอื่นๆ ที่สะสมอยู่ได้อย่างทันท่วงที โปรแกรมตรวจสอบอัจฉริยะนี้ช่วยเพิ่มประสิทธิภาพการบริหารจัดการและประโยชน์ด้านการผลิตไฟฟ้าของโรงไฟฟ้าพลังงานแสงอาทิตย์ได้อย่างมาก
II. การปรับใช้PโปรแกรมCการจัดวาง
โปรแกรมนี้ใช้แพลตฟอร์มการบิน UAV และเครื่องจักรที่ปรับแต่งได้ร่วมกับเทอร์มินัลการประมวลผลแบบ Edge เพื่อทำการลาดตระเวนประจำวันของสถานีไฟฟ้า PV และระบบตรวจสอบโดรนที่ติดตั้งในเซิร์ฟเวอร์ของศูนย์ควบคุมส่วนกลางสามารถทำให้การสร้างโปรแกรมทั้งหมดเสร็จสมบูรณ์ได้
สาม. การปรับใช้PโปรแกรมCส่วนประกอบ
1)ส่วนประกอบHot Sหม้อ
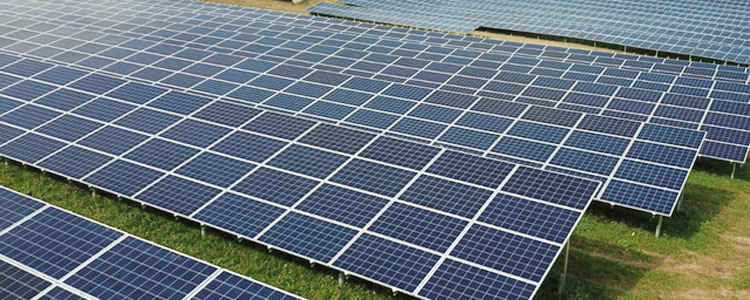
จุดร้อนที่เกิดจากการผลิตเซลล์: ข้อบกพร่องของวัสดุซิลิกอน; การกำจัดขอบที่ไม่สมบูรณ์และไฟฟ้าลัดวงจรที่ขอบระหว่างการผลิตเซลล์; การเผาที่ไม่ดี ความต้านทานแบบอนุกรมที่มากเกินไป; การเผาที่มากเกินไป ไฟฟ้าลัดวงจรจากการเผาที่รอยต่อ PN
2)ศูนย์CปัจจุบันFตีโต้
สายไฟโดยรวมไม่ได้ก่อให้เกิดปัญหาไฟฟ้าหรือปัญหาอื่นๆ เกี่ยวกับเซลล์แบตเตอรี่ ส่วนประกอบต่างๆ หรือสายไฟอาจขาดหายไป สาเหตุโดยตรงของการเกิดความล้มเหลวดังกล่าวคือกระแสไฟฟ้าของโมดูล PV ที่ลดลง ซึ่งเกิดจากความร้อนโดยรวมของแผง สาเหตุหลักของความล้มเหลวดังกล่าว ได้แก่ สายไฟฟ้าลัดวงจรที่เกิดจากไฟไหม้ที่บริษัทประกันภัย หรือสายไฟฟ้าหลวม ส่งผลให้วงจรขาด
3)ไดโอดFความล้มเหลว
การเกิดจุดร้อนเนื่องจากการทำงานผิดปกติของส่วนประกอบ ซึ่งแตกต่างจากความผิดพลาดสองประการข้างต้น ความผิดพลาดนี้ส่วนใหญ่เกี่ยวข้องกับตัวโมดูลโฟโตวอลตาอิกเอง ซึ่งอาจเกิดจากความผิดพลาดของแผงภายในโมดูลโฟโตวอลตาอิก ความผิดพลาดของไดโอด หรือความผิดพลาดที่เกิดจากสภาวะบายพาส นอกจากนี้ รอยเชื่อมกล่องรวมสัญญาณก็อาจทำให้เกิดปัญหานี้ได้เช่นกัน
4)โครงสร้างCการผุกร่อนและOอื่นFความผิดพลาด
5)อื่นFความผิดพลาด
การสังเกตภัยธรรมชาติ ความเสียหายที่เกิดจากฝีมือมนุษย์ มลภาวะบนพื้นผิวของโมดูล PV เช่น ฝุ่น มูลนก และความผิดปกติอื่นๆ จากระดับความสูง และสามารถถ่ายภาพได้อย่างรวดเร็วเพื่อระบุเพื่อการวินิจฉัยเพิ่มเติม
IV. การตรวจสอบPกระบวนการ
1. การตรวจสอบPแลนนิ่ง:วางแผนเส้นทางการตรวจสอบของ UAV เพื่อให้แน่ใจว่าครอบคลุมพื้นที่ปฏิบัติงานและหลีกเลี่ยงการตรวจสอบซ้ำ
2. อิสระTเอก-Off:UAV จะบินขึ้นโดยอัตโนมัติตามเส้นทางและพิกัดที่ตั้งไว้ และเข้าสู่สถานะการตรวจสอบ
3. สูง-DคำจำกัดความSฮูติ้ง:โดรนติดตั้งกล้องอินฟราเรดความร้อนความละเอียดสูง ซึ่งสามารถถ่ายภาพแผงโซลาร์เซลล์ได้รอบด้านด้วยความละเอียดสูง เพื่อให้แน่ใจว่าสามารถจับภาพความผิดปกติเล็กๆ น้อยๆ ได้ทุกชิ้น
4. อัจฉริยะAการวิเคราะห์:การใช้แพลตฟอร์มเซิร์ฟเวอร์ที่ติดตั้งใช้งาน ภาพที่ถ่ายจะถูกวิเคราะห์แบบเรียลไทม์ และความผิดปกติของแผง PV จะถูกระบุได้อย่างรวดเร็ว
5. การตอบรับข้อมูล:ข้อมูลที่ได้รับจากการตรวจสอบจะถูกส่งกลับไปยังศูนย์บัญชาการแบบเรียลไทม์ เพื่อให้มีข้อมูลอ้างอิงโดยละเอียดสำหรับการดำเนินการและการบำรุงรักษาในภายหลัง
เวลาโพสต์: 8 ธ.ค. 2566